从王虹的三维挂谷成果,到图灵、香农与计算极限
一个集合的体积可以是零,维数却仍然是完整的三。
这句话听上去像数学制造了一个违反直觉的事实。既然体积都没了,它怎么还能是三维?王虹与 Joshua Zahl 的合作论文,恰好把这个反直觉钉成了定理。
2026 年 7 月 23 日,国际数学联盟公布王虹获得菲尔兹奖章。新华社确认,她与邓煜成为首批获得该奖的中国籍数学家。按国际数学联盟公开的历届名单,王虹也是第三位女性得主。
三维挂谷真正震撼的地方,不只是体积可以归零、维数仍然完整,而是它把“做不到”变成了一条可以证明的边界。
这也是理论计算机科学反复追问的问题:一件事暂时没有人做到,和它在现有规则下根本不可能做到,究竟差在哪里?
一、体积可以归零,复杂度不能消失
挂谷集的定义很短。在三维空间里,一个有界集合只要包含每个方向上的一条单位线段,就是三维挂谷集。直观地看,可以把它想成无数根朝向不同的针,被塞进同一个集合。“一根针转遍所有方向”只是帮助理解的画面,严格定义不要求它们属于同一根实体针。
方向如此丰富,似乎总该占据一块实实在在的空间。数学家的构造却给出了反直觉的结果。不同方向的线段可以高度重叠,最终得到体积为零的集合。
体积这把尺子失效后,数学家转而研究集合在越来越精细的尺度下保留着多少几何复杂度,这就要用到豪斯多夫维数和闵可夫斯基维数。以闵可夫斯基维数为例,观察尺度不断缩小时,覆盖集合所需的小盒子数量增长得有多快。粗略地说,增长指数达到 3,集合就仍保留三维级别的复杂度。
普通体积统计集合占据空间的多少,维数追踪的却是复杂度怎样随尺度生长。因此,零体积并不自动等于低维。
王虹与 Zahl 的论文证明,任何三维挂谷集的豪斯多夫维数和闵可夫斯基维数都等于 3。
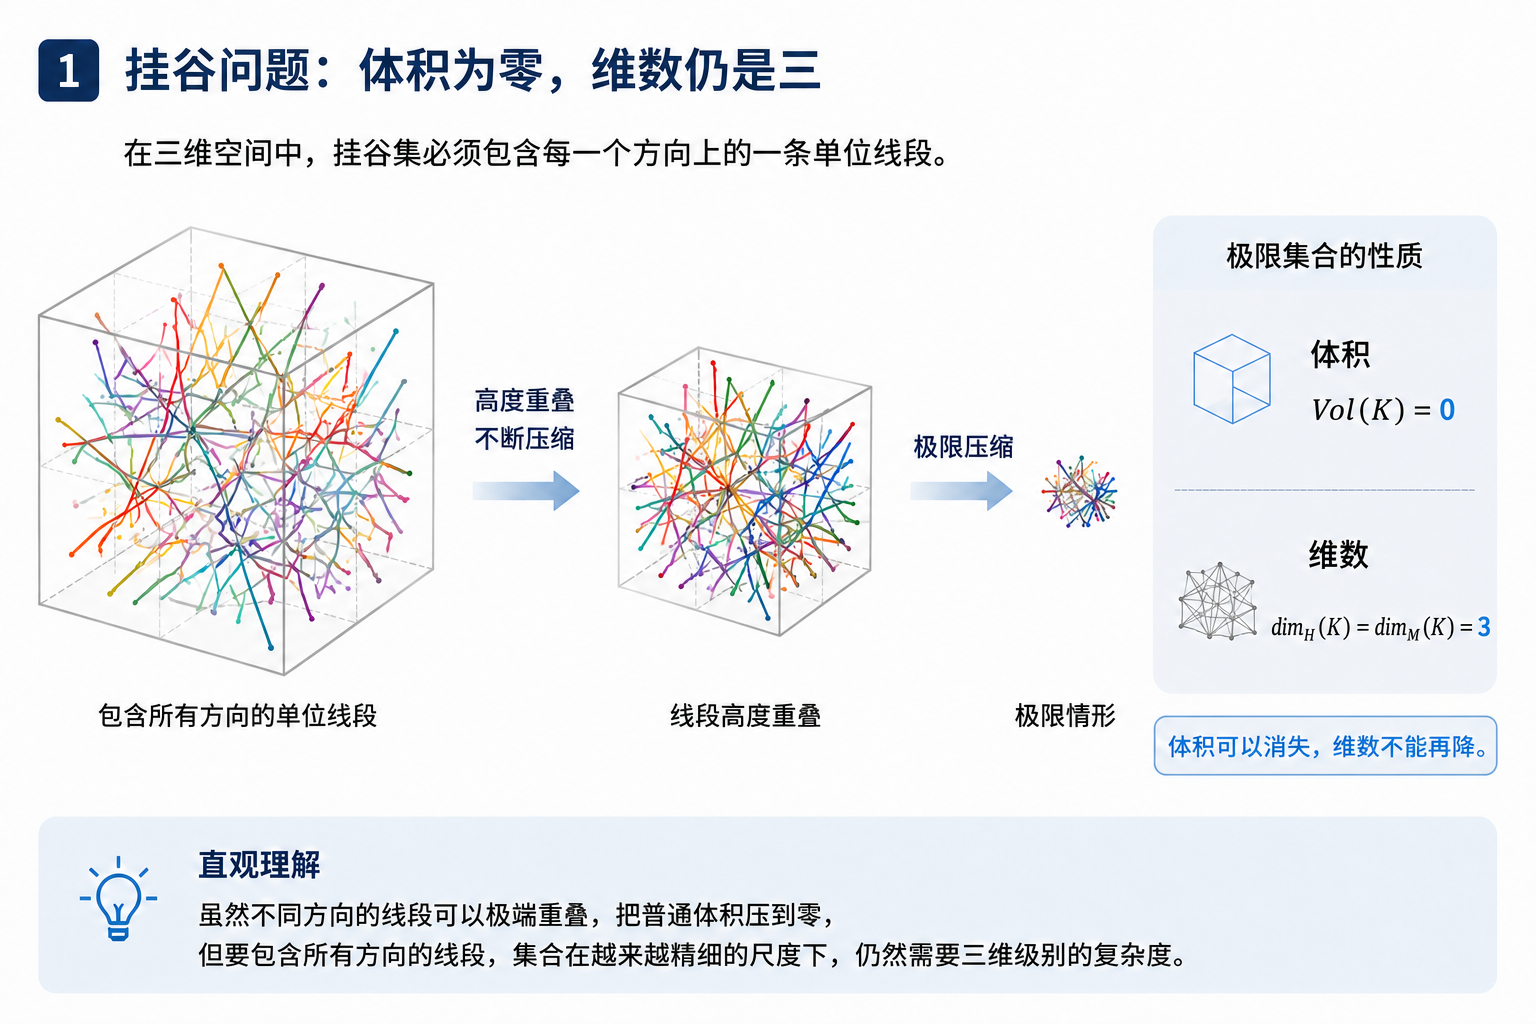
这个结果不意味着三维挂谷集必然具有正体积。即使线段高度聚集并把普通体积压到零,所有方向共同造成的复杂度也不会降到三维以下。
这项成果展示了一种极少见的研究能力:不只构造一个对象,还对整个对象集合施加一条无法绕开的限制。对计算机科学来说,最重要的成果往往也不是告诉你某个程序如何运行,而是告诉你所有程序最多能够做到哪里。
二、真正困难的是约束所有摆法
三维空间本身先给出一个简单事实。任何位于其中的集合,都不可能拥有超过三维的复杂度。换句话说,挂谷集天然有一块天花板:
这条上界几乎由空间本身免费提供。真正困难的问题在另一个方向:挂谷集有没有可能低于三维?
如果不同方向的线段可以极端重叠,也许一个包含所有方向的集合只需要二维,甚至更低维的结构。王虹与 Joshua Zahl 证明,只要 包含三维空间中每个方向的一条单位线段,就一定有:
于是上下界在 3 相遇,答案被完全确定:
程序员非常熟悉这两类结论的难度差异。写出一个算法,只需要证明:
“这里有一种方法,它能在规定的输入范围内正确运行。”
但证明一个下界,需要证明:
“无论未来出现多少种算法,都不可能突破这里。”
最后的公式很简单。
真正昂贵的部分,藏在一个量词里:
“任何”。
上界告诉你“可以做到哪里”,下界告诉你“最多只能做到哪里”。在三维挂谷中,前者来自空间本身,后者约束所有摆法。
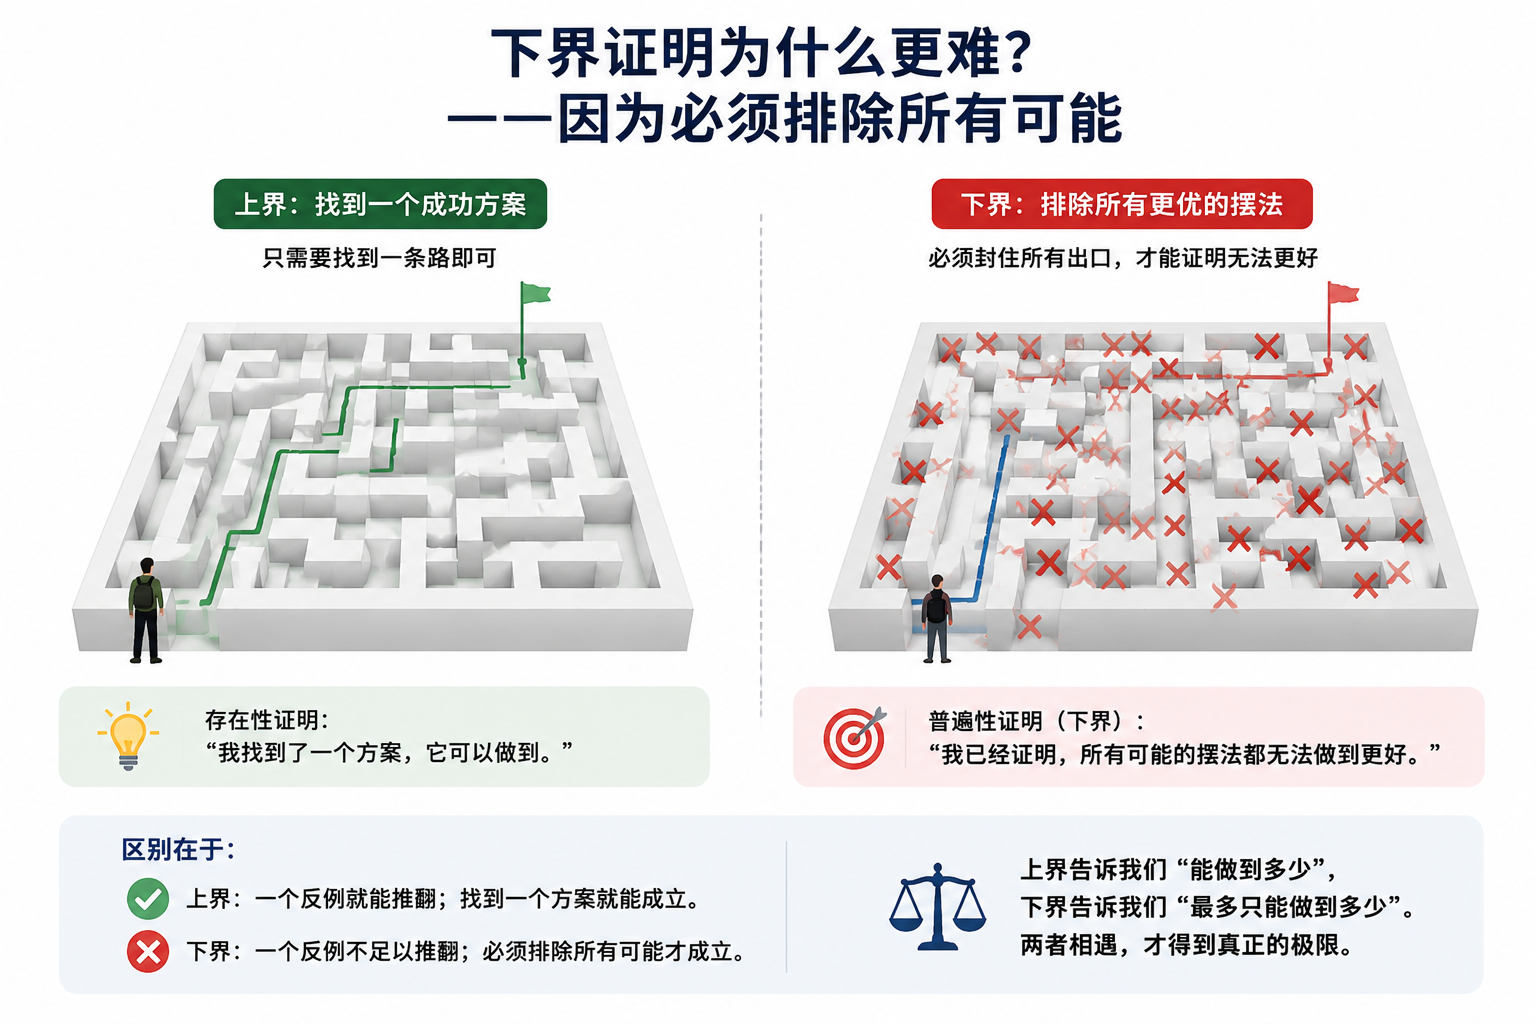
图里的迷宫表达了一个直觉:找到出口,只需要给出一条成功路线;证明不存在更短的路线,则必须面对所有可能的走法。王虹与 Zahl 做的正是后一类工作。他们没有找到一种更聪明的排列,而是证明任何排列都无法把所有方向带来的复杂度压到三维以下。
那么,他们怎样证明这条边界?
完整证明非常复杂,但核心思想可以用工程语言理解。数学家先在有限分辨率 下,把无限细的线段加粗成宽度约为 的细管,再问大量不同方向的细管最多能够重叠到什么程度。
如果这些细管可以毫无限制地挤进极小区域,挂谷集就可能真的降维。困难在于,这种极端压缩必须在所有尺度上同时成立。
一个结构在小尺度下可能看似高度重叠,放大后却会暴露新的排列关系。类似于观察一团看似混乱的运行数据,按毫秒聚合时看不出规律,换成秒或分钟后,周期、热点和约束便可能出现。
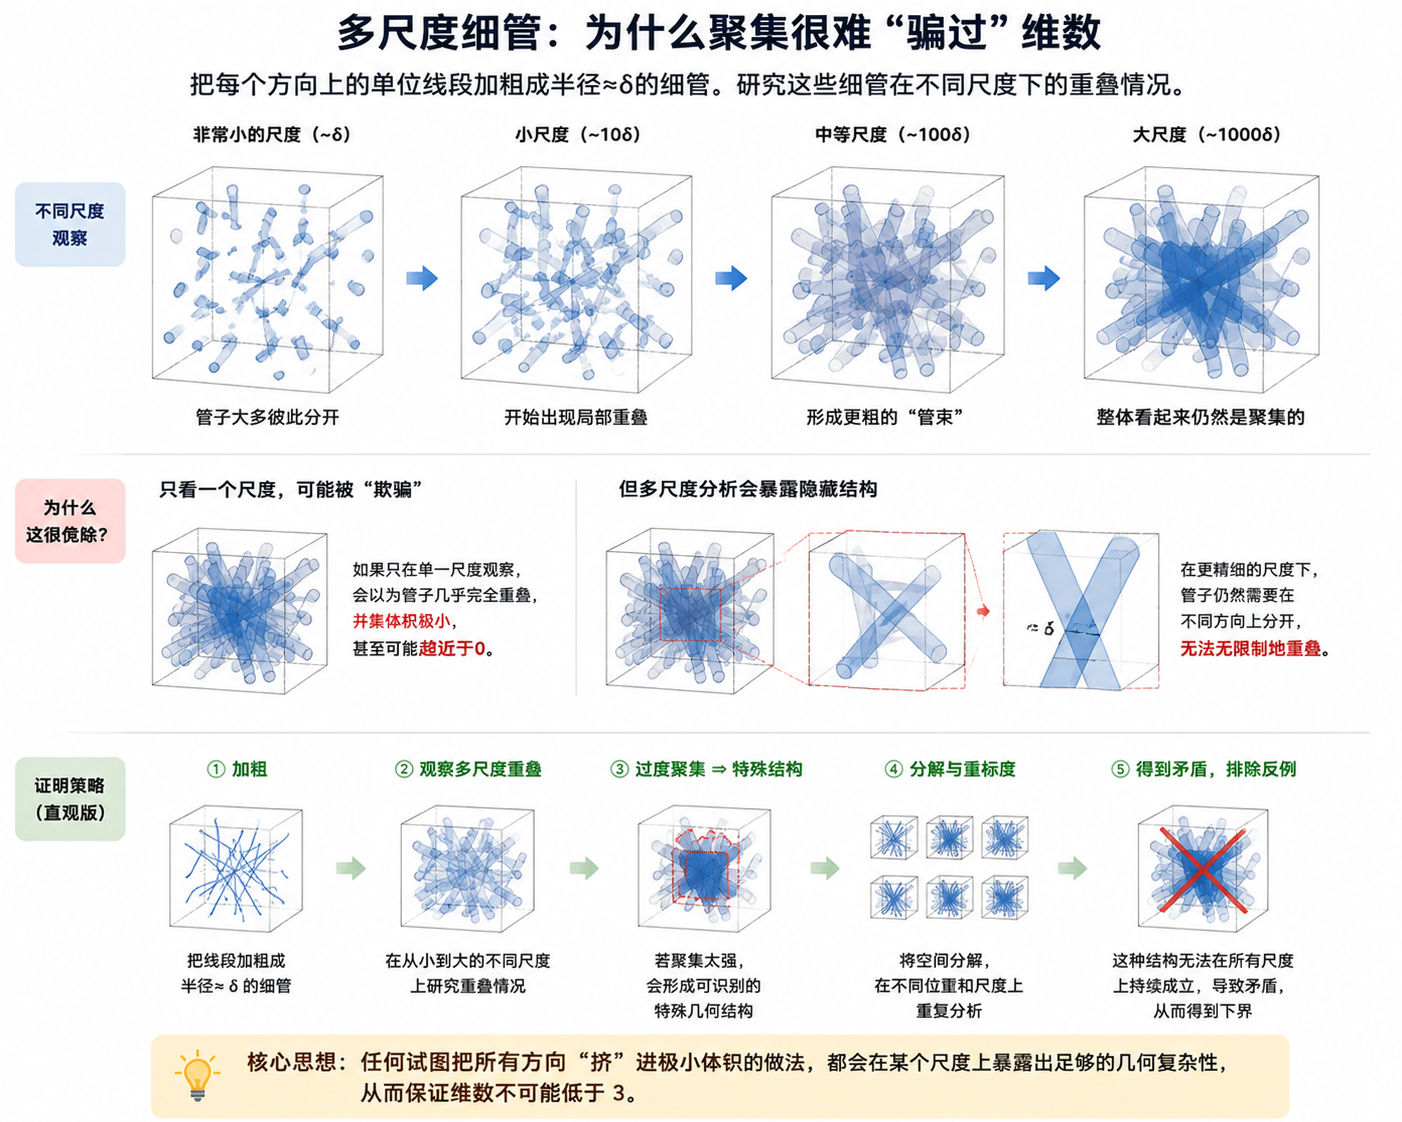
这就是多尺度分析。数学家反过来追问,如果真有一种排列能够突破下界,它在不同尺度上必须呈现什么结构。证明最终说明,这种结构无法一直维持,必然会在某个尺度暴露矛盾。
Larry Guth 的证明导读和 2026 年公开的简化证明都围绕这条主线展开。最后令 ,有限分辨率下的估计便回到连续几何。
放到理论计算机科学里,这种思路并不陌生。先假设存在一个突破限制的算法,再推导它必须具备某种特殊结构,最后证明这种结构不可能存在。
工程调试找到一个 bug 就可以结束。理论证明却必须继续追问,还有没有任何情况能够逃过边界,直到所有出口都被封死。
三、不会做不等于不能做
技术讨论里,三句话经常被混在一起。
“我没有找到方法。”
“目前还没有人找到方法。”
“已经证明不存在任何方法。”
前两句描述知识和技术的现状,第三句才是理论边界。团队实现失败或多年没有性能突破,都只说明当前路径受阻。要宣布不可能,模型与适用条件必须写清楚,证明还要覆盖范围内的全部方案。
图灵:有些算法根本不存在
图灵的工作划定了可计算性的边界。他在 1936 年提交、次年刊载的论文形式化了机械计算,并证明 Entscheidungsproblem(判定问题)所要求的一般程序不存在。现代教材常用停机问题表达这条不可判定边界。
设想存在一个通用程序。它接收任意程序 和输入 ,自身总能结束运行,并且准确判断 最终是否停止。
这样的程序不可能存在。障碍不在算力,而在给定计算模型内部的逻辑结构。不可计算性不是说现实世界的一切都不能自动化;程序分析工具通常会限制语言、分析范围或目标性质,而不是解决所有程序的全部行为。
不可判定讨论算法是否存在,运行缓慢才属于资源代价问题,二者不能混为一谈。
香农:门存在,但门宽有限
信息传输面对的是另一类边界。对于给定的离散无记忆信道和相应约束,设信道容量为 ,传输速率为 。
斯坦福信息论课程讲义给出的信道编码定理说明,低于容量 的速率可由一系列编码方案实现,并让错误概率随码长增加而趋近于零;超过容量的速率则不可达。
这里的可达具有明确的渐近含义,它不等于有限码长下必然零错误,也不能顺手覆盖临界点 的全部细节。
香农划出了赛道:容量以下仍有寻找空间,容量以上则需要修改信道条件或降低目标速率。
今天的数据压缩、通信系统和存储系统仍受信息论划出的边界约束。算法可以提高信息利用效率,但在给定信道模型及约束下,可靠传输速率仍不能超过容量。
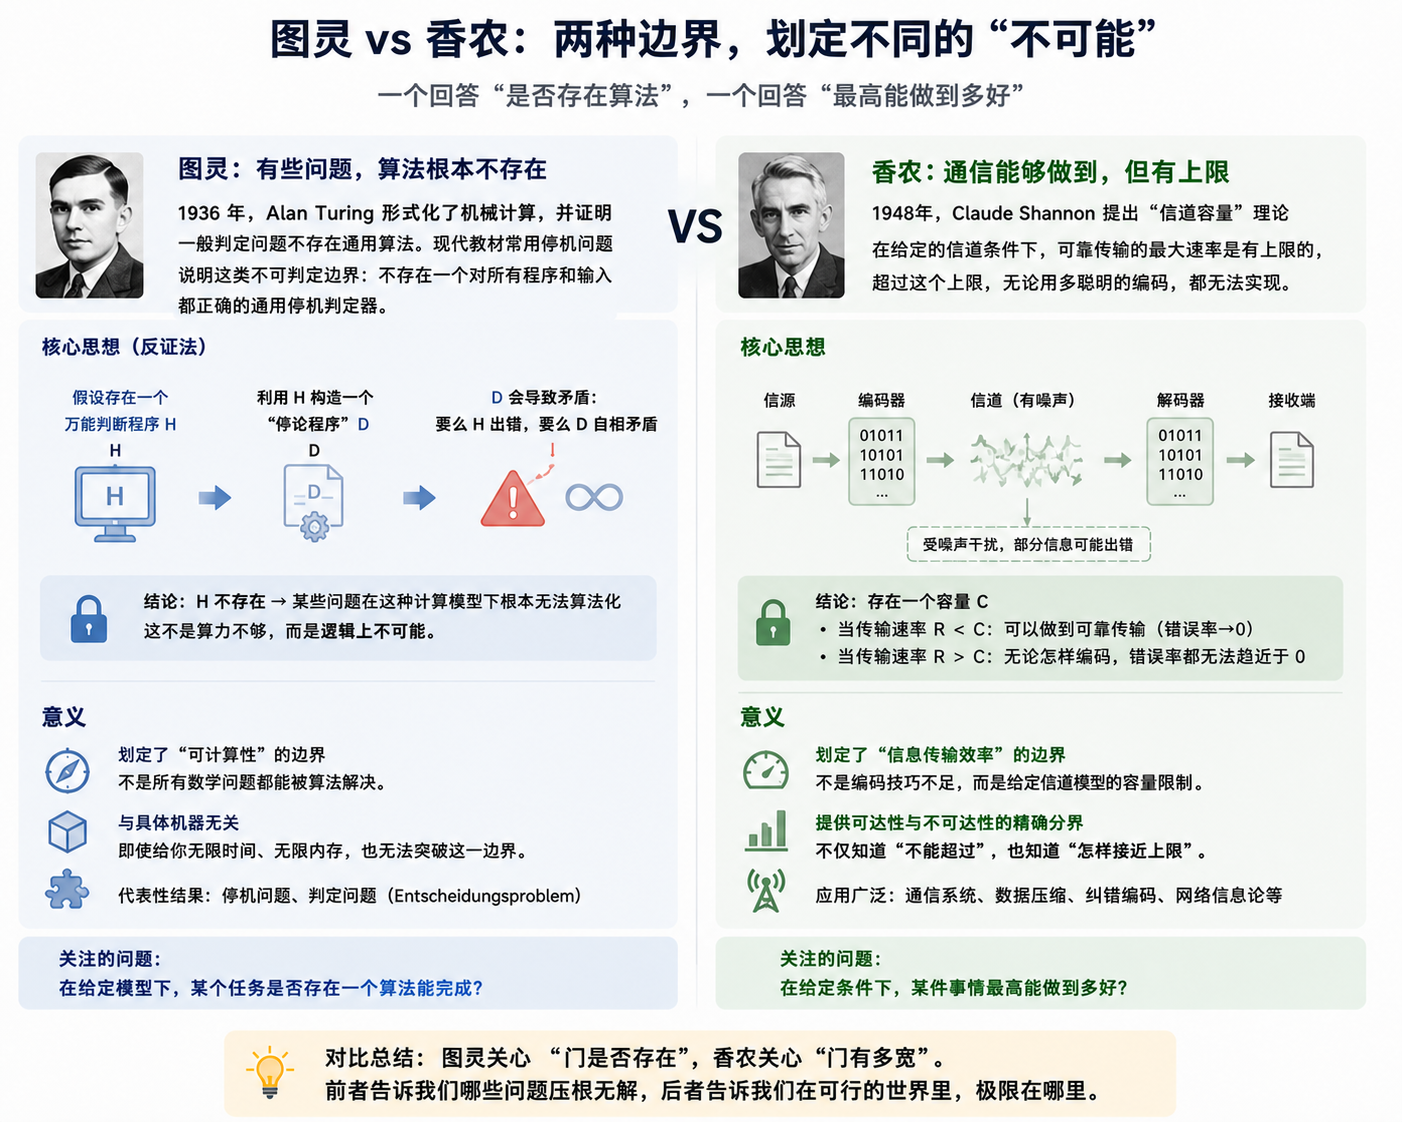
图灵问这样的算法是否存在,香农问可靠通信最高能有多快。一个判断门是否存在,一个测量门究竟有多宽。
四、理论边界也有不同状态
比较排序是程序员最容易接触到的复杂度下界。
考虑 个互不相同的元素,并且只允许两两比较。全部输入对应 种排列,而确定性比较排序可以表示成一棵二叉决策树。为了区分所有排列,这棵树至少需要 个叶子。
决策树最坏路径的长度因此不会低于 。CMU 的课程讲义由此得到 的下界。
归并排序等算法可以达到 。上下界相遇后,确定性比较排序在最坏情况下的渐近复杂度便被确定为 。
这条下界只约束一般互异元素和比较模型。计数排序、基数排序可以利用整数表示或键值范围达到线性复杂度,因为它们已经离开了这个模型。下界不是脱离条件的宇宙口号,而是一份作用域严格的合同。
P vs NP 的状态完全不同。Clay 数学研究所至今仍把它列为未解决问题。
简单地说,P 中的问题可以在多项式时间内求解,NP 中的候选答案可以在多项式时间内验证。但 NP 并不表示问题已经被证明无法快速求解,P 是否等于 NP 至今未知。
NP 完全问题把整类问题连接在一起。如果其中任意一个拥有多项式时间算法,就会得到 ;如果 ,那么所有 NP 完全问题都不存在多项式时间算法。
这张关系图已经建立,那条决定计算世界结构的边界却仍然悬着。
不同问题,处在不同的边界状态。下面这张图展示了五种典型状态。
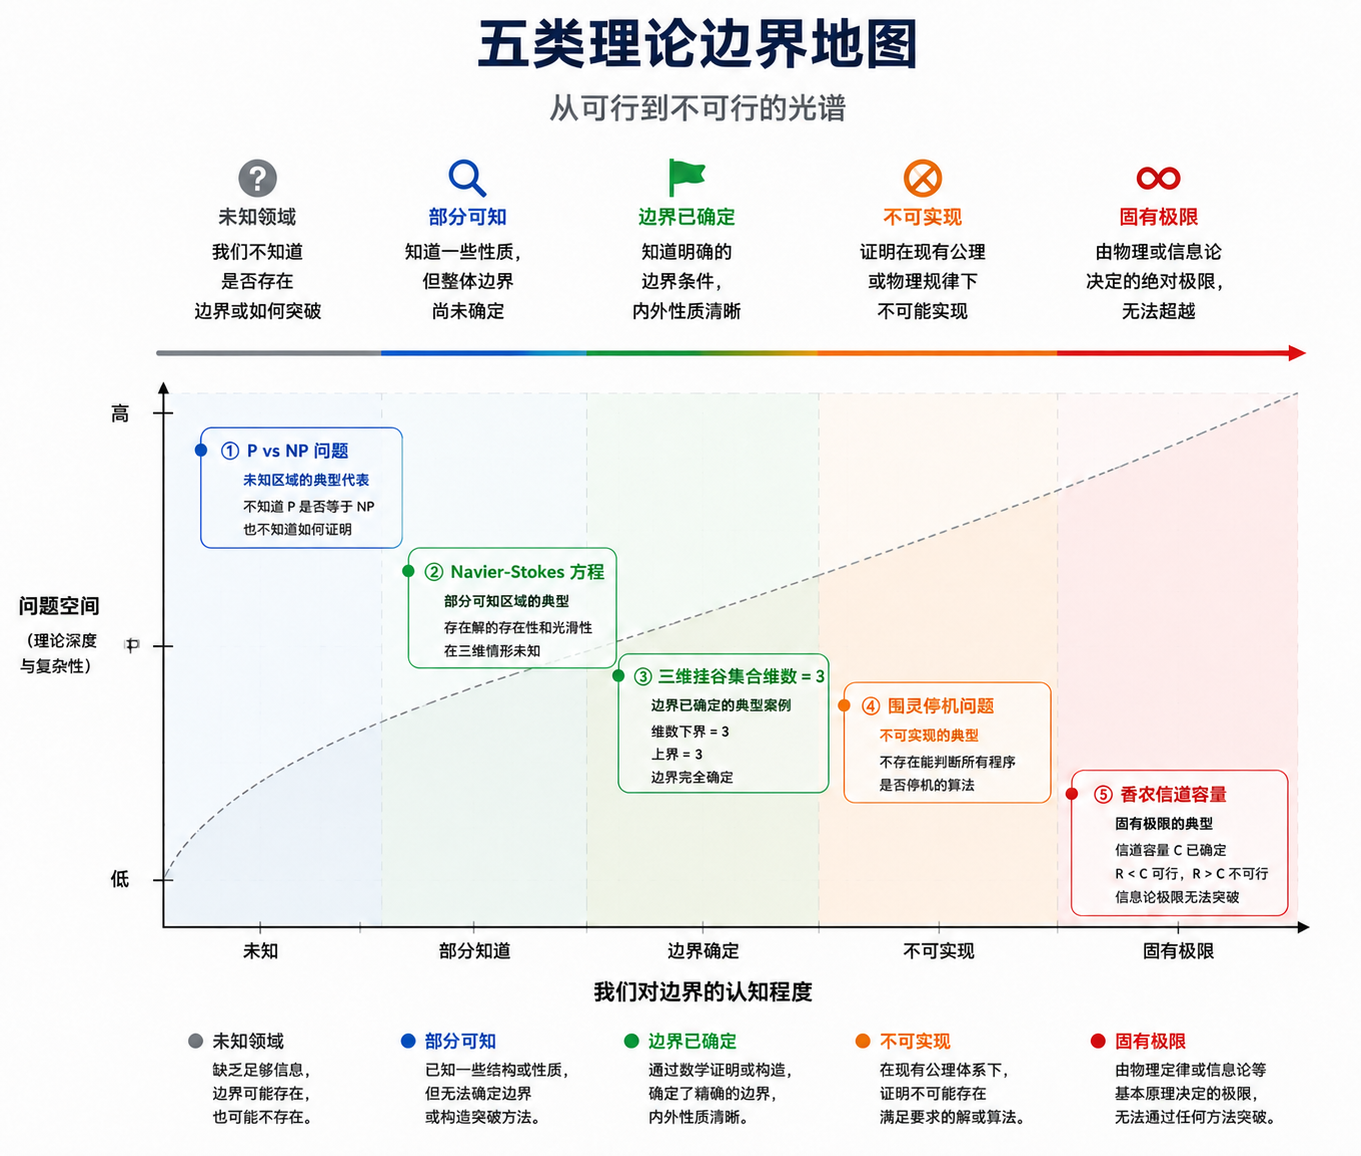
三维挂谷和比较排序已有紧致边界,停机问题证明某类通用算法不存在,香农容量给出模型内的硬上限。P vs NP、Navier–Stokes 等尚未解决的问题,则仍保留着巨大的未知空间。
很多前沿工作就发生在上下界之间。研究者让两侧逐渐靠近,缝隙闭合后,问题才在对应模型中获得完整答案。
五、边界给工程留下路线
真正的问题不是“能不能优化”,而是“优化还有没有空间”
当一个指标迟迟无法突破时,工程师首先应该问的不是“还有什么技巧没试”,而是“这个方向是否存在理论边界,距离边界还有多远”。
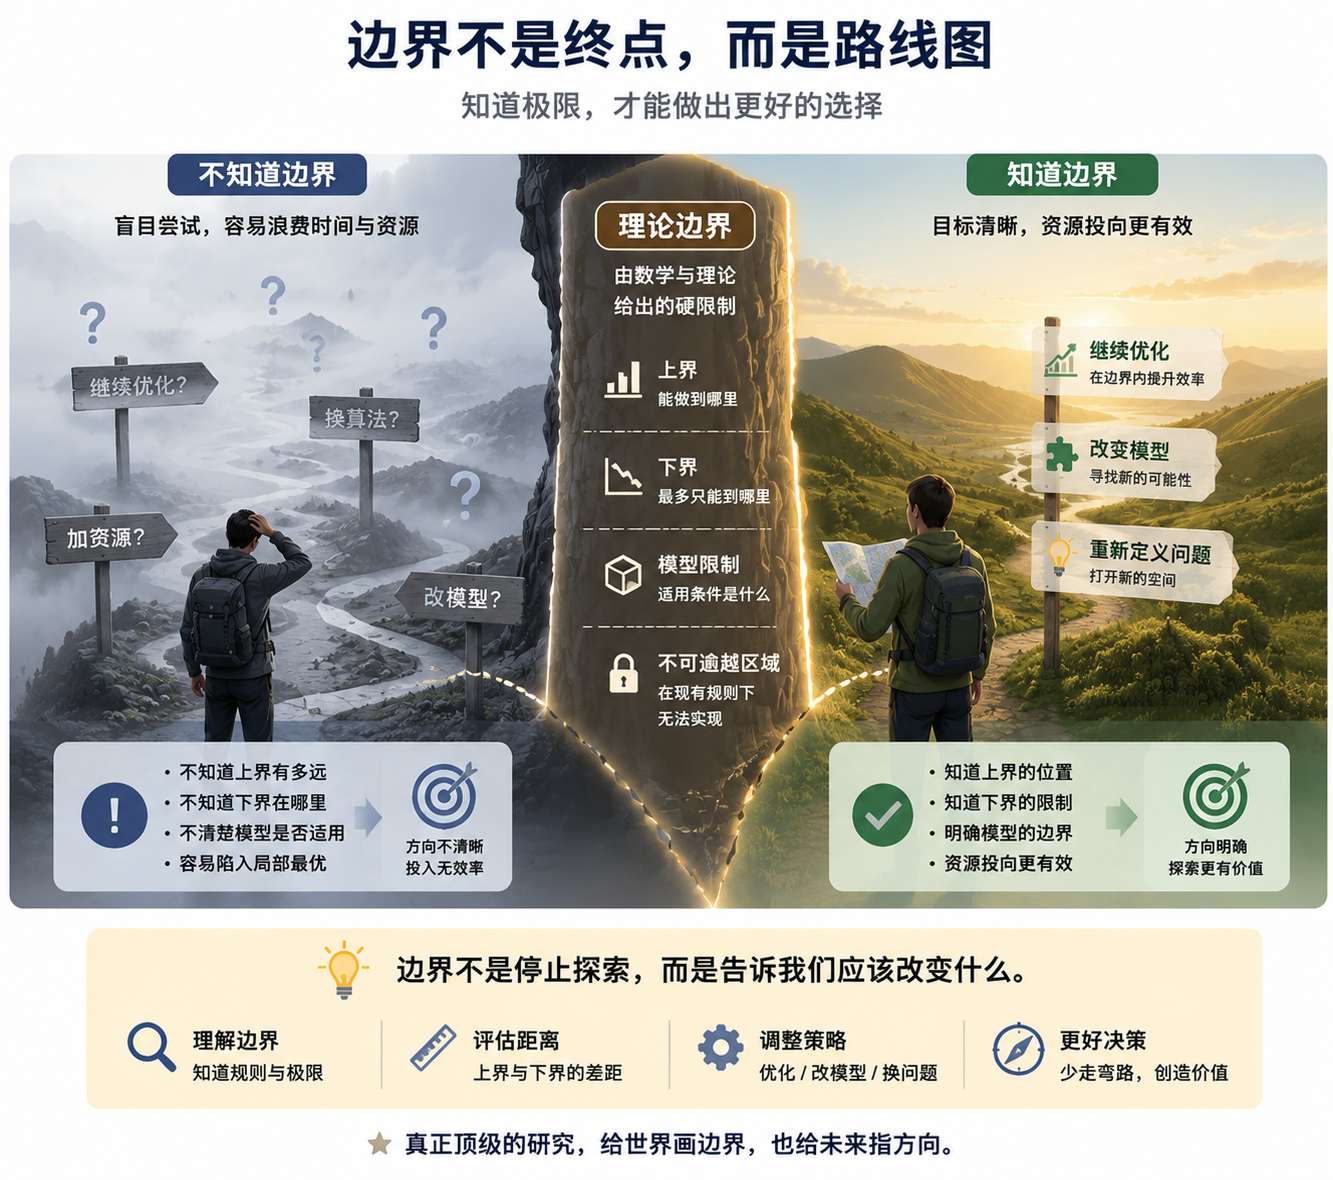
边界不是停止工作的通知。它能减少盲目投入,也能暴露真正值得改变的条件。
具体来说,我会先问四个问题:
- 当前已知的最好上界在哪里?
- 已知下界离它还有多远?
- 我们的输入与计算模型真的落在定理范围内吗?
- 能否调整模型、误差要求或输入结构?
没有下界时,性能优化很像在黑屋里凿墙。团队不知道前方还有多大空间,每次局部提升都可能被误认为接近极限。
上下界之间的距离会直接影响资源投向。如果渐近复杂度还有明显缝隙,新的算法思想仍值得投入。如果上下界已经相遇,工程重点便应转向常数、缓存、并行化、内存布局和真实输入分布。
定理不是躺平的理由。工程师需要返回它的作用域,检查输入范围、正确性要求和模型假设。基准测试也要放回同一范围判断,否则局部领先容易被误认成复杂度突破。真正的突破有时不是继续优化,而是改变问题。
王虹与 Joshua Zahl 的成果同样需要放回准确范围。他们解决的是三维挂谷集维数猜想,没有同时覆盖所有高维版本,也不能代表挂谷方向的全部问题已经结束。
在这块明确的版图上,任何三维挂谷集都无法把所有方向携带的复杂度压进低于三维的结构。人们不再只是寻找聪明摆法,还知道了全部摆法共同受到怎样的边界。
一个算法告诉我们,某件事能够做到。一个下界告诉我们,它最多只能做到哪里。一个不可能性定理则告诉我们,在现有规则下,那扇门从来就不存在。
当上界与下界相遇时,我们得到的不只是一个问题的答案,而是一张世界运行方式的地图。
真正顶级的研究,不只是解决问题。它会告诉我们,哪些路值得继续探索,哪些路在现有规则下从一开始就不存在。
参考资料
官方与事件资料
- International Mathematical Union:Fields Medals 2026
- International Mathematical Union:Fields Medal
- 新华社:王虹获奖对我以及我的合作者来说意义非凡
挂谷问题的一手论文与导读
- American Mathematical Society:The Besicovitch compression phenomenon and the Kakeya set conjecture
- Hong Wang、Joshua Zahl:Volume estimates for unions of convex sets, and the Kakeya set conjecture in three dimensions
- Larry Guth:Introduction to the proof of the Kakeya conjecture
- Larry Guth、Hong Wang、Joshua Zahl:A streamlined proof of the Kakeya set conjecture in R3
计算机科学与理论边界
- Alan Turing:On Computable Numbers, with an Application to the Entscheidungsproblem
- Stanford EE376A:Information Theory Course Notes
- CMU:Comparison based Sorting Lower Bound
- Clay Mathematics Institute:P vs NP
- Clay Mathematics Institute:Navier–Stokes Equation